Come il GNSS RTK trasforma le osservazioni in posizioni precise
RTK combina osservazioni simultanee di base e rover con un collegamento dati in tempo reale.
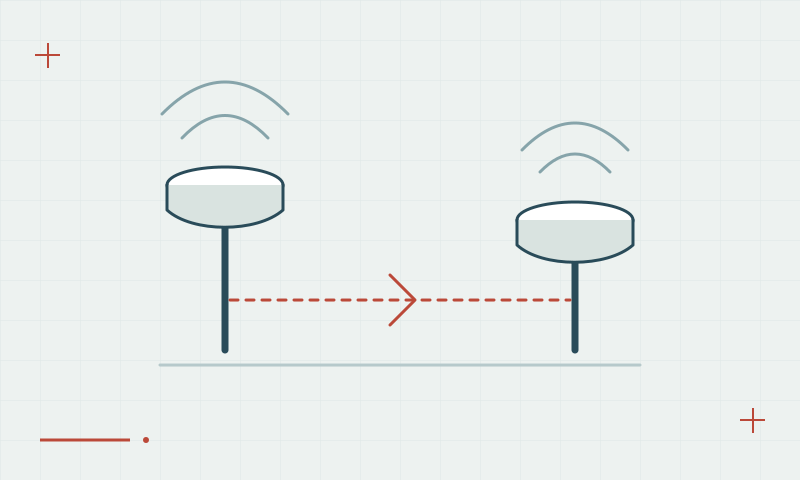
Una base, un rover e un collegamento
La base occupa una posizione nota e osserva i segnali insieme al rover. Elaborando misure correlate, RTK può ridurre diversi errori condivisi e risolvere le ambiguità di fase. Le coordinate risultanti del rover dipendono sia dalle coordinate della base sia dalle osservazioni.
Continua a imparare RTK fisso e flottante: cosa indica lo stato
L’accuratezza riguarda l’intera procedura
Una soluzione fissa è solo una parte del controllo qualità. Coordinate di base, altezza d’antenna o impostazioni errate possono introdurre errori sistematici anche con stato fisso. Parti da riferimenti documentati, mantieni le correzioni e confronta osservazioni indipendenti durante il lavoro.
Continua a imparare Configurare base e rover: la relazione corretta
Lista di controllo pratica
- Verifica coordinate della base e riferimento dell’antenna.
- Monitora correzioni e stato della soluzione del rover.
- Misura un punto noto prima dei rilievi di produzione.
Pianifica la tua configurazione GNSS
Confronta le specifiche dei ricevitori EQ10 ed EQ20, poi valuta la configurazione e il supporto necessari al tuo progetto.
Confronta i ricevitori GNSS