Cách RTK GNSS biến quan trắc thành vị trí chính xác
RTK kết hợp quan trắc đồng thời tại trạm gốc và máy động qua đường truyền dữ liệu thời gian thực.
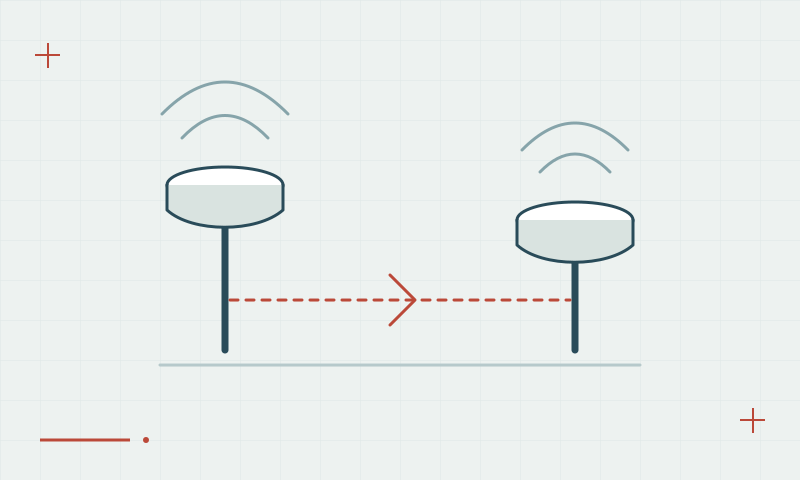
Trạm gốc, máy động và đường truyền liên lạc
Trạm gốc đặt tại vị trí đã biết và quan trắc tín hiệu vệ tinh cùng lúc với máy động. Bằng cách xử lý các phép đo liên quan, RTK có thể giảm một số ảnh hưởng sai số chung và giải số nguyên đa trị pha sóng mang. Tọa độ máy động thu được phụ thuộc vào tọa độ trạm gốc cũng như các quan trắc.
Tiếp tục tìm hiểu RTK Fixed và Float: ý nghĩa của trạng thái
Xem độ chính xác trong toàn bộ quy trình
Nghiệm fixed chỉ là một phần của kiểm soát chất lượng. Tọa độ trạm gốc, chiều cao ăng-ten hoặc cài đặt tọa độ sai có thể gây sai số hệ thống ngay cả khi máy thu báo fixed. Hãy bắt đầu từ khống chế có hồ sơ, duy trì đường truyền hiệu chỉnh và so sánh các quan trắc độc lập suốt công việc.
Tiếp tục tìm hiểu Thiết lập trạm gốc và máy động: xác lập đúng mối liên hệ
Danh sách kiểm tra thực hành
- Xác minh tọa độ trạm gốc và mốc quy chiếu ăng-ten.
- Theo dõi hiệu chỉnh và trạng thái nghiệm máy động.
- Đo điểm kiểm tra đã biết trước khi đo chính thức.
Lập kế hoạch cấu hình GNSS
So sánh thông số máy thu EQ10 và EQ20, sau đó trao đổi về cấu hình và hỗ trợ mà dự án của bạn cần.
So sánh máy thu GNSS