RTK không đạt fixed: trình tự xử lý sự cố thực tế
Kiểm tra thiết lập, luồng hiệu chỉnh và quan trắc trước khi liên tục khởi động lại thiết bị.
Phân biệt cấu hình và thu tín hiệu
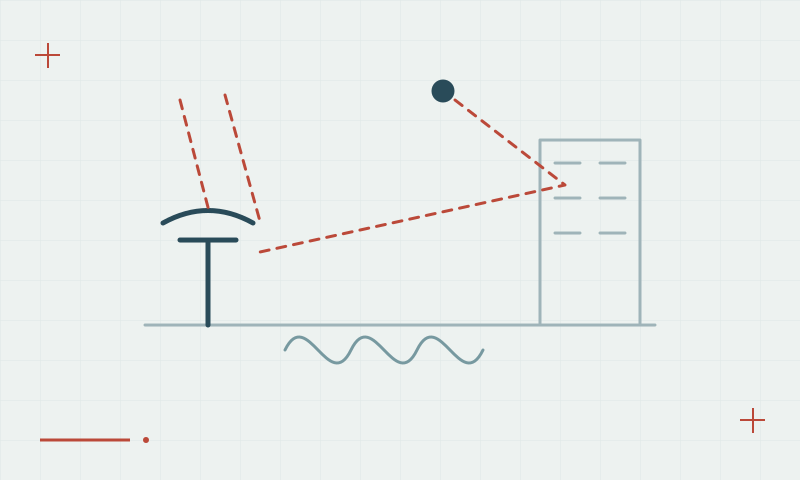
Bắt đầu với tọa độ tham chiếu, định dạng hiệu chỉnh, thiết lập ăng-ten và cấu hình máy thu. Sau đó xác nhận hiệu chỉnh đến và được dùng. Nếu các mục này đúng, kiểm tra tầm nhìn bầu trời, phản xạ, hình học vệ tinh và tính liên tục bám tín hiệu. Đặt lại liên tục không giải quyết được mountpoint sai hay vị trí quan trắc bị chắn.
Tiếp tục tìm hiểu RTK Fixed và Float: ý nghĩa của trạng thái
Thay đổi từng điều kiện một
Tạm chuyển đến nơi thử thoáng và so sánh hoạt động với điểm ban đầu. Ghi triệu chứng và cấu hình trước khi thay firmware hoặc cài đặt. Khi nghiệm ổn định trở lại, kiểm tra điểm đã biết và thu quan trắc độc lập ở nơi gián đoạn trước đó có thể đã ảnh hưởng dữ liệu đo chính thức.
Tiếp tục tìm hiểu Tuổi hiệu chỉnh và độ trễ: vì sao máy động đã kết nối vẫn khó hoạt động
Danh sách kiểm tra thực hành
- Kiểm tra cấu hình và việc dùng hiệu chỉnh trước.
- Tạm thử ở vị trí quan trắc thoáng hơn.
- Kiểm chứng định vị phục hồi bằng khống chế độc lập.
Lập kế hoạch cấu hình GNSS
So sánh thông số máy thu EQ10 và EQ20, sau đó trao đổi về cấu hình và hỗ trợ mà dự án của bạn cần.
So sánh máy thu GNSS