RTK の固定解とフロート解:状態が意味すること
固定とフロートはアンビギュイティの扱いを示し、すべての座標が正しいことを保証しません。
違いはアンビギュイティの解決方法
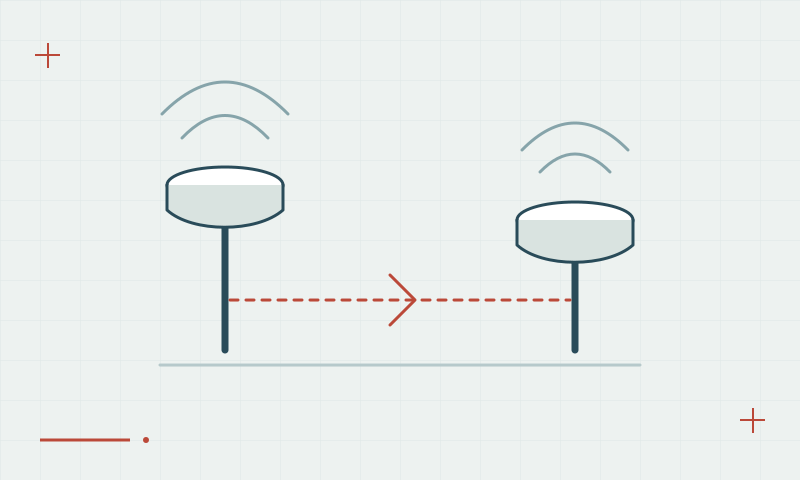
フロート解は搬送波位相のアンビギュイティを、採用された整数に拘束せず推定します。固定解は受信機の処理検査に合格した整数アンビギュイティの解を使います。適切な条件では通常、固定解の方が精密な結果を支えますが、その状態だけで座標基準や設定を独立に検証することはできません。
本観測の点を集める前に決める
プロジェクト要件に従い、許容する状態、観測時間、検証点の残差を定めます。固定とフロートを繰り返す場合は、追尾、補正、周囲の状況を調べてください。良好な表示を一度得ただけで採用せず、重要な点は独立した初期化の後に再観測します。
さらに学ぶ RTK が固定しないとき:実用的な確認順序
実践チェックリスト
- 開始前に許容する解の状態を定める。
- 固定からフロートへの反復変化を調べる。
- 再初期化後に重要な観測を繰り返す。